NEWSROOM
当机器人开始处理电商退货:抓取不规则物品,难在哪里?
机器人搬运标准纸箱并不新鲜,但如果物品换成揉皱的衣服、重新包装的商品,或者摆放姿态各异的物品,它还能准确完成抓取和分拣吗?
近日,据The Robot Daily报道,德国零售集团Otto将在波兰的一处物流中心分阶段部署 AI 双臂机器人,用于检查、识别和分拣电商退货商品。项目首阶段计划部署10套系统,后续是否增加15套,将根据初期运行情况决定。
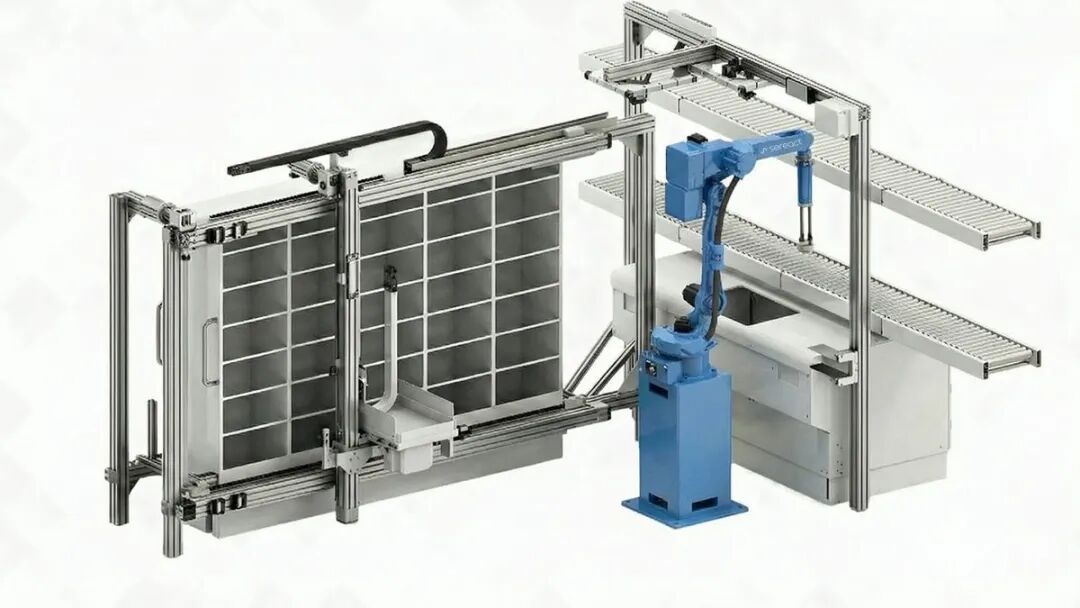
这一应用背后,藏着一个值得关注的问题:当物品不再按照预设方式出现,机器人该如何完成任务?
为什么不规则物品更难处理?
在标准化生产线上,物品的位置、尺寸和运动路径通常相对固定,机器人可以按照预设程序重复执行动作。
但退货商品往往存在更多变化:衣服可能被揉皱,包装可能被更换,不同商品也可能以各种姿态出现。这对机器人的识别、抓取和运动控制提出了更高要求。
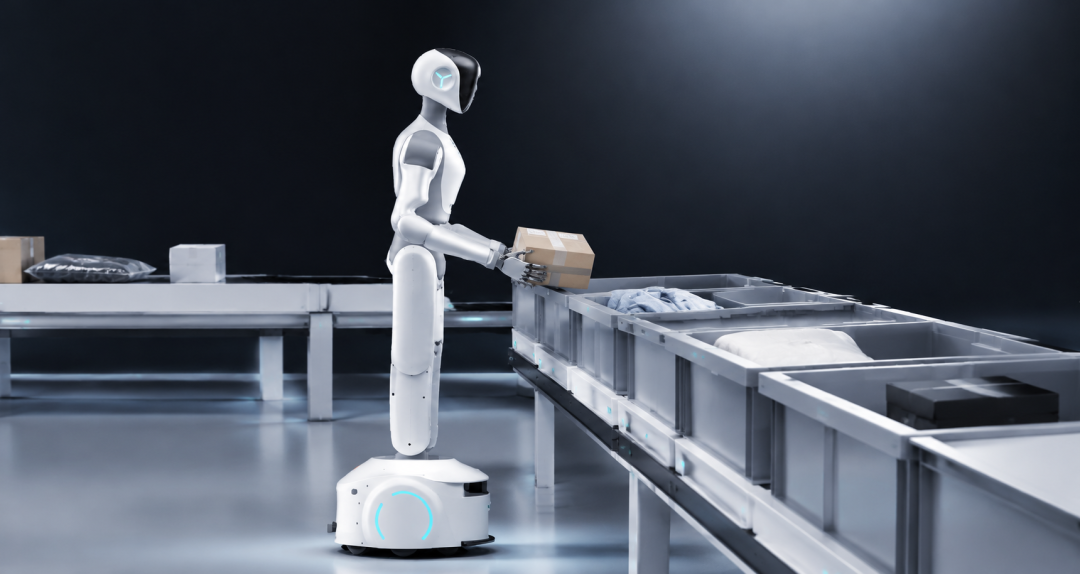
首先,识别物品不等于能够抓取。机器人即使认出了商品,也需要判断从哪里下手,以及如何避免物品在移动过程中滑落。
其次,抓取成功不代表任务完成。机器人还需要将商品准确放入指定区域,并在抓取失败或物品位置发生变化时,及时调整动作。
如果每遇到一种新商品,都需要工程师重新设置参数、编写动作程序,自动化系统的适应能力和部署效率也会受到限制。
AI如何帮助机器人应对变化?
传统自动化更依赖预设规则,而物理 AI 的探索方向,是让机器人结合现场信息判断如何行动。
例如,面对摆放姿态不同的商品,机器人需要根据视觉信息判断物品的位置和形态,再选择合适的抓取方式。如果实际结果与预期不符,还需要根据反馈调整动作。
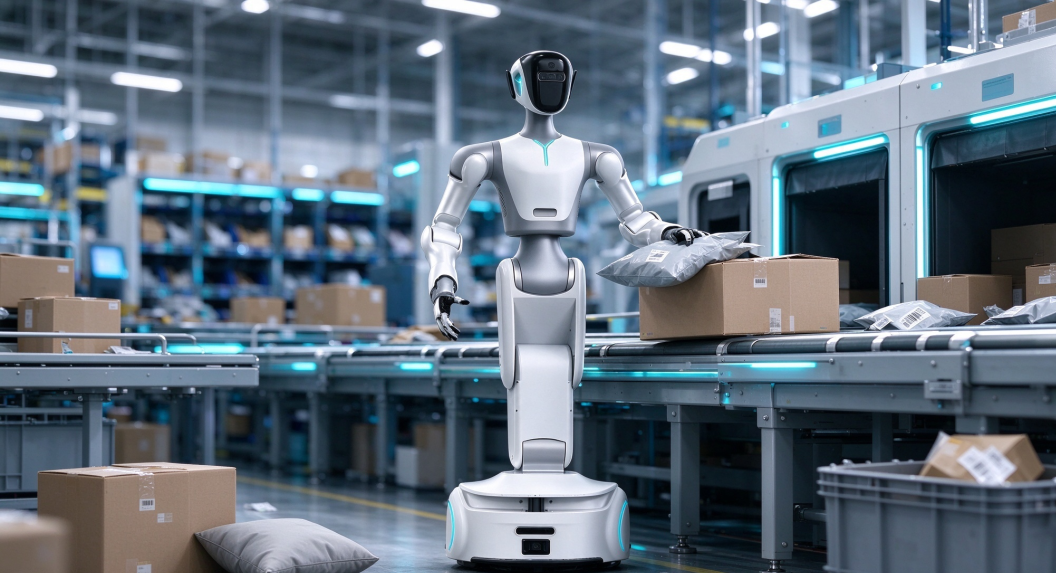
在训练过程中,仿真技术也可以发挥作用。通过模拟不同的物品姿态、包装和环境条件,机器人能够接触更多变化情境,再结合真实场景测试持续优化。
这并不意味着机器人可以完全摆脱训练,而是尝试减少对固定规则和逐件预设的依赖。
机器人是否实用,关键看什么?
一台机器人能抓起物品,并不代表它已经适合大规模应用。实际价值还取决于几个指标:
⨀ 抓取成功率: 不同物品能否稳定抓取?
⨀ 处理效率: 完成单件任务需要多久?
⨀ 异常恢复: 失败后能否自主调整?
⨀ 人工介入: 是否仍需频繁人工处理?
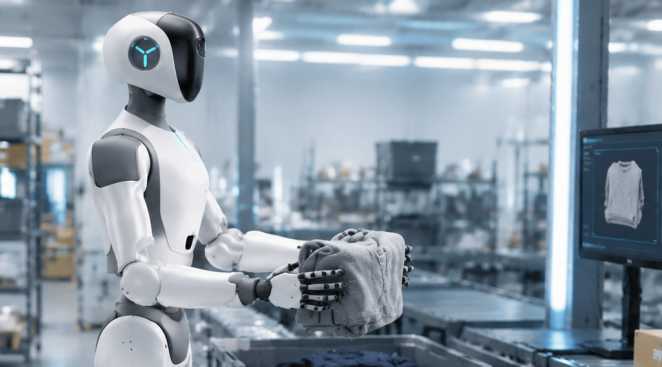
这些指标共同决定了机器人能否真正融入工作流程。目前,相关项目尚缺乏足够公开数据来判断其实际效率与投入回报,因此仍需关注后续运行表现。
从不规则抓取,判断其应用能力
对于工业机器人而言,搬运箱子、拿取水瓶同样涉及目标识别、抓取判断与运动控制。
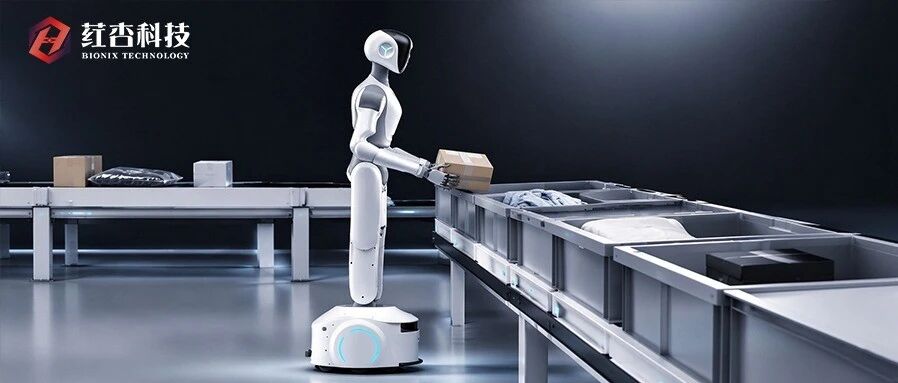
荭杏科技的大壮-Z6工业机器人,围绕搬运、抓取等任务展开应用探索。随着工作环境和物品条件发生变化,机器人需要面对的挑战,也不再只是完成一个预设动作,而是如何在不同条件下可靠地执行任务。
从标准箱体到形态各异的商品,机器人能力的提升,不仅体现在能够完成多少种动作,更体现在面对变化时,能否作出合适的判断并完成任务。
让机器人从执行固定动作,逐步走向适应真实任务,关键是提升它在不确定环境中的处理能力。 这也是具身智能走向实际应用过程中,值得持续关注的方向。
- 探索更多 -